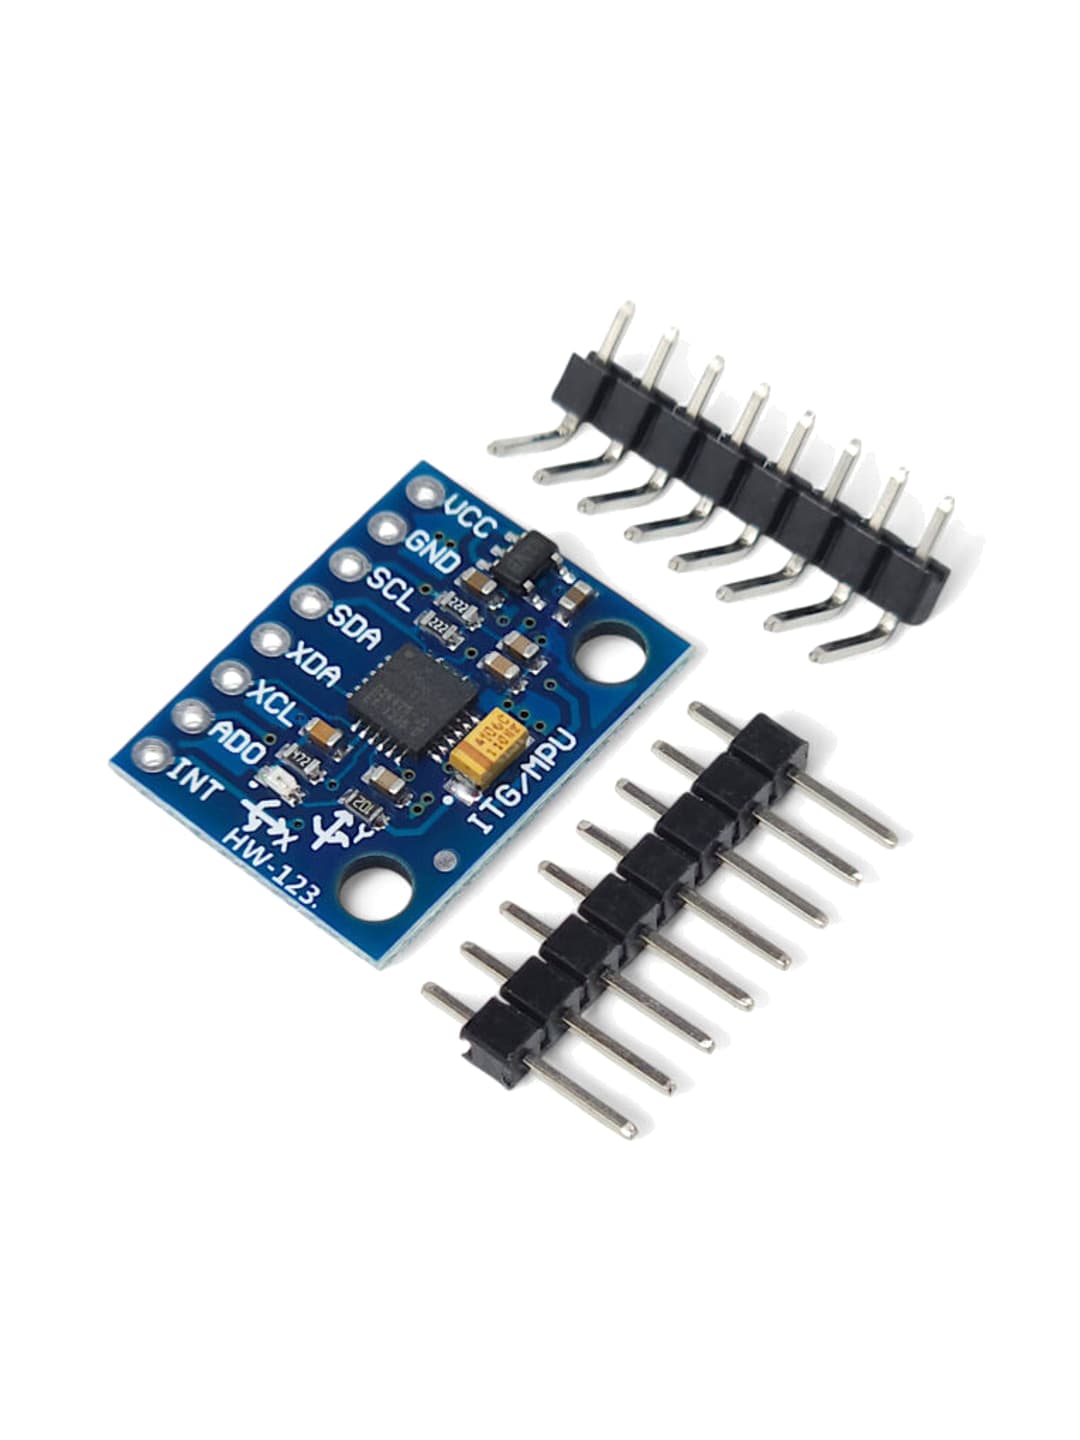
I2C интерфейсли 6 ўқли гироскоп ва акселерометр модули MPU-6050 (GY-521 / HW-123)
Артикул:
13303SKU: AA-009013303I2C интерфейсли MPU-6050 6 ўқли гироскоп ва акселерометр модули Ардуино ва дронлар учун
MPU-6050 модули (GY-521 / HW-123) битта кремний платасида уч ўқли гироскоп ва уч ўқли акселерометрни бирлаштирган машҳур фазовий ёъналиш датчиги ҳисобланади. Датчикнинг ўзига хос хусусияти ўрнатилган аппарат процессори Мотион Прокессинг Унит (DMP) бўлиб, у акселерометр ва гироскоп маълумотларини бирлаштириш бўйича мураккаб ҳисоб-китобларни ўз зиммасига олади ва асосий микроконтроллернинг юкини камайтиради. Платада пасайтирувчи кучланиш стабилизатори ўрнатилган бўлиб, модулни 3.3V ва 5V дан қувватлантириш имконини беради. Оғиш, тезланиш ва бурчак тезлиги ҳақидаги маълумотлар стандарт икки симли I2C шинаси орқали узатилади.

Хусусиятлари:
Маҳсулот тури: 3 ўқли акселерометр ва 3 ўқли гироскопни бирлаштирган, аппарат рақамли ҳаракатни қайта ишлаш процессори (DMP) билан жиҳозланган 6 ўқли фазовий ҳолат датчиги (IMU).
Характеристикалар: платанинг иш кучланиши DC 3.3V–5V (ўрнатилган 3.3V кучланиш стабилизатори), MPU-6050 микросхемаси, маълумот узатиш интерфейси I2C (SCL/SDA), гироскопнинг созланадиган ўлчов диапазони (±250, ±500, ±1000, ±2000 °/с), акселерометрнинг созланадиган диапазони (±2g, ±4g, ±8g, ±16g), ҳар бир канал учун ўрнатилган 16-bitli ADC, ўрнатилган ҳарорат датчиги, стандарт контакт қадами 2.54 мм.
Мақсади: квадрокоптерлар ва дронларни барқарорлаштириш, мувозанатловчи роботлар, ўйин бошқарувчилари, фазода ёъналиш тизимлари, ҳаракат трекерлари ва Ардуино асосидаги DIY лойиҳалар.
Хусусиятлар кўрсатилмаган.
- ["Совместим с микроконтроллерами Arduino, ESP8266, ESP32, STM32, Raspberry Pi, полетными контроллерами, библиотекарями Adafruit_MPU6050 и MPU6050_tockn."]
Файллар юкланмаган.